

一、IPM 基础:结构与工作原理
1. IPM 的内部结构
用于三相电机驱动的 IPM 通常采用六开关三相逆变结构。以 IGBT 型 IPM 为例,内部主要包括功率器件、栅极驱动电路以及保护检测电路三部分。
| 功能分区 | 集成内容 | 作用 |
| 功率开关 | 6 颗 IGBT + 续流二极管(三相全桥) | 完成 DC-AC 三相逆变,常见 600V / 1200V 等级 |
| 栅极驱动 | 高/低侧驱动器、自举二极管 | 把 MCU/DSP 输出的 3.3V/5V PWM 信号转换为桥臂驱动 |
| 保护与检测 | OC、SC、UVLO、OT、FO、NTC | 异常时关断桥臂,并通过故障输出通知控制器 |
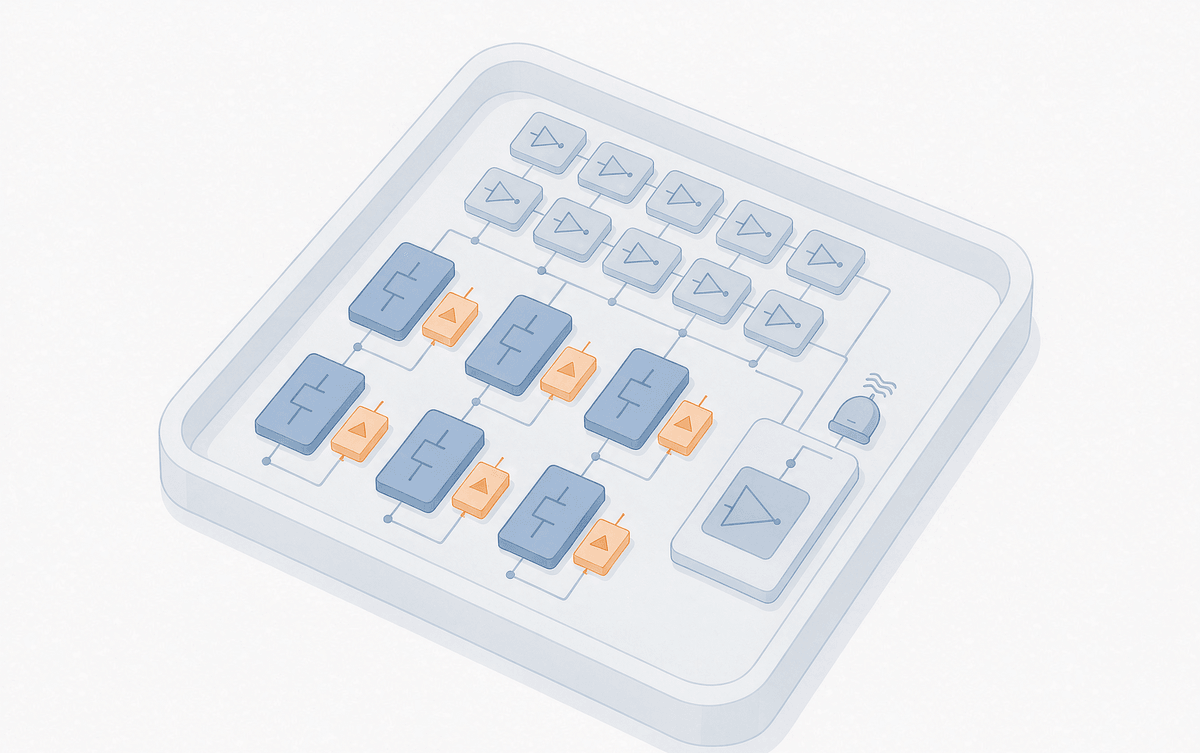
功率开关部分:功率级通常由 6 颗 IGBT 和对应的续流二极管组成三相全桥逆变电路。常见电压等级为 600V 和 1200V——600V 器件多用于较低母线电压的系统,1200V 器件更多见于更高电压等级的工业驱动。实际选型时不能只看母线额定电压:启动、制动、开关过程和负载突变都会产生电压尖峰,必须为器件留出足够的电压裕量。
栅极驱动部分:IPM 内部集成高侧和低侧栅极驱动电路,控制 6 个功率开关;部分产品还集成自举二极管等外围电路,可以直接接收来自 MCU 或 DSP 的 PWM 控制信号——深华颖半导体的 SIP29、SIP35 系列就是这种一体化架构,常见逻辑输入电平为 3.3V 和 5V。把驱动集成进模块,不仅减少了外部驱动电路,更重要的是缩短了控制信号到功率器件的连接路径,PCB 设计也随之简化。
保护与检测部分:保护功能是 IPM 相比分立器件方案最直观的卖点之一(两种路线的取舍可以看这篇对比)。按具体产品设计,IPM 可集成:过流保护(OC)、短路保护(SC)、欠压保护(UVLO)、过温保护(OT)、故障输出(FO)以及 NTC 温度检测。检测到异常时,IPM 会关断功率器件并通过故障信号通知 MCU/DSP,由控制系统执行停机或故障处理流程。
二、IPM 在机械臂伺服驱动中的工作过程
从控制器输出 PWM 信号到机械臂实际运动,中间主要经过四个环节。
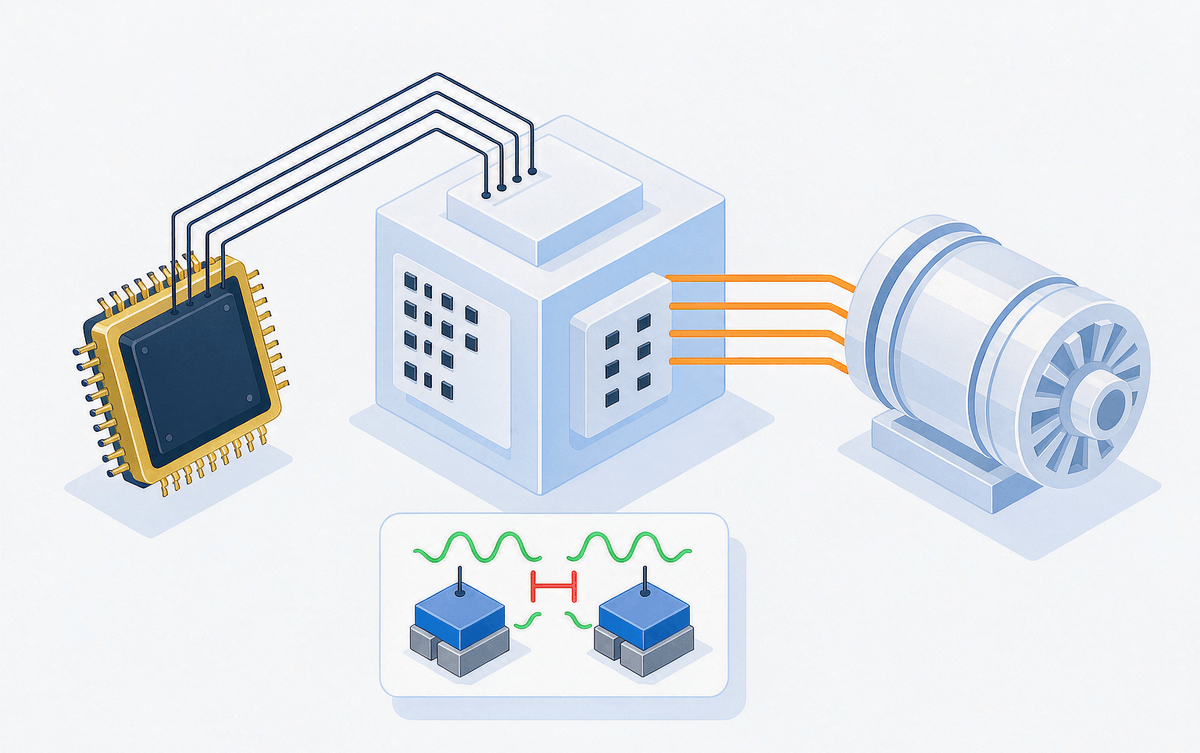
1. 控制器产生 PWM 信号
伺服控制器通常采用 MCU 或 DSP,根据编码器反馈的位置、电机速度和电流反馈,通过控制算法算出当前需要的电机输出并生成对应的 PWM 信号。三相逆变桥需要 6 路控制信号,分别对应 U、V、W 三相的上、下桥臂,且随电机运行状态实时更新。这套控制链路在精密电机控制里是决定性能上限的一环。
2. IPM 完成栅极驱动(注意死区时间)
PWM 信号进入 IPM 后,由内部栅极驱动电路处理并向 IGBT 或 MOSFET 提供驱动信号。这里最需要注意的是死区时间:同一桥臂的上下两个器件绝不能同时导通,否则直通电流会直接流过直流母线,可能损坏功率器件。因此驱动电路会在上下桥臂切换时插入适当的死区。死区是个折中参数——太小有直通风险,太大则引入额外畸变、影响控制性能,展开分析见死区时间的成因与对策。
3. 完成 DC-AC 功率转换
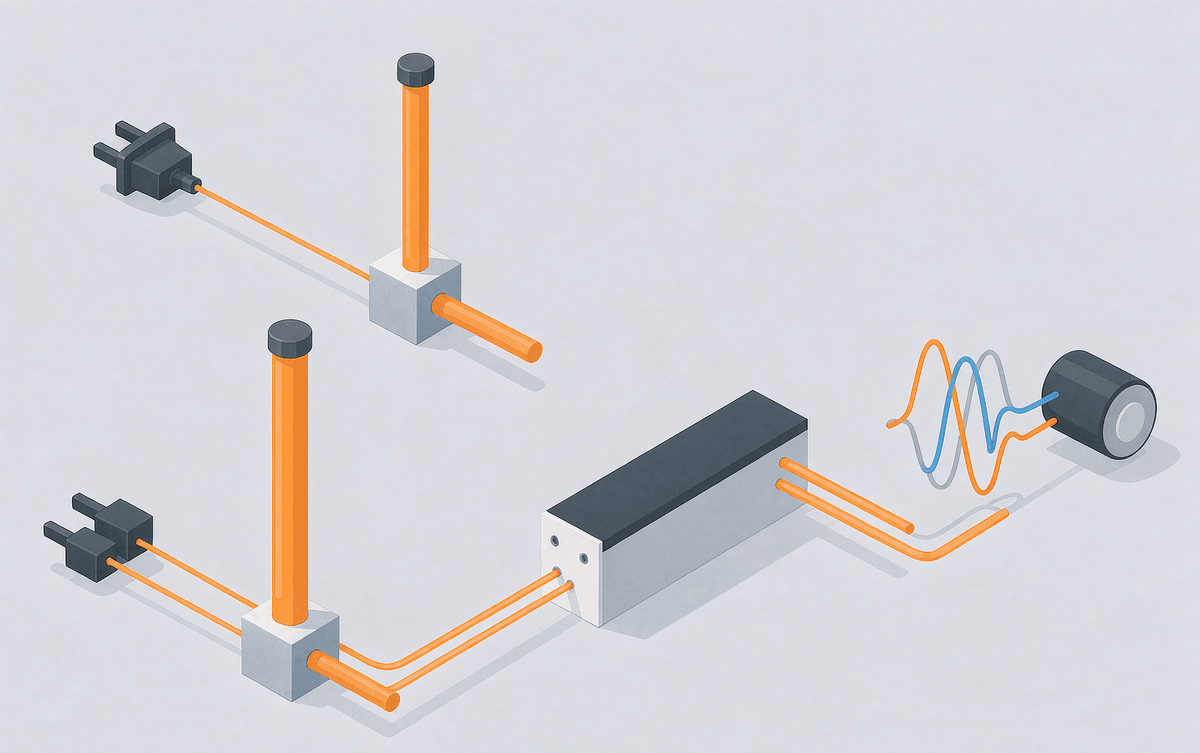
以 220V AC 输入系统为例,整流后母线电压通常在 310V 左右;IPM 内的三相逆变桥对母线电压做高速开关,通过 PWM 调制形成三相输出电压和电流,驱动 PMSM 等伺服电机运行。如果系统是 380V 级三相输入,整流后母线电压通常在 540V 左右——这也是部分工业驱动架构会考虑 1200V 等级器件的原因之一。当然,实际耐压等级应基于完整的母线设计、瞬态电压、制动工况和所需裕量来选,而不是只看标称输入电压。
4. 反馈与保护
伺服驱动需要实时监测电机和功率级的状态。电流传感器、编码器、母线电压采样通常属于外部控制与检测电路,而 IPM 主要负责功率级自身的保护:出现过流、短路、欠压或过温等异常时,IPM 快速关断输出,并通过 FO 等故障信号反馈给控制器,避免异常持续下去对功率器件和电机造成二次损坏。
三、深华颖 DIP29 IPM 在伺服驱动中的应用
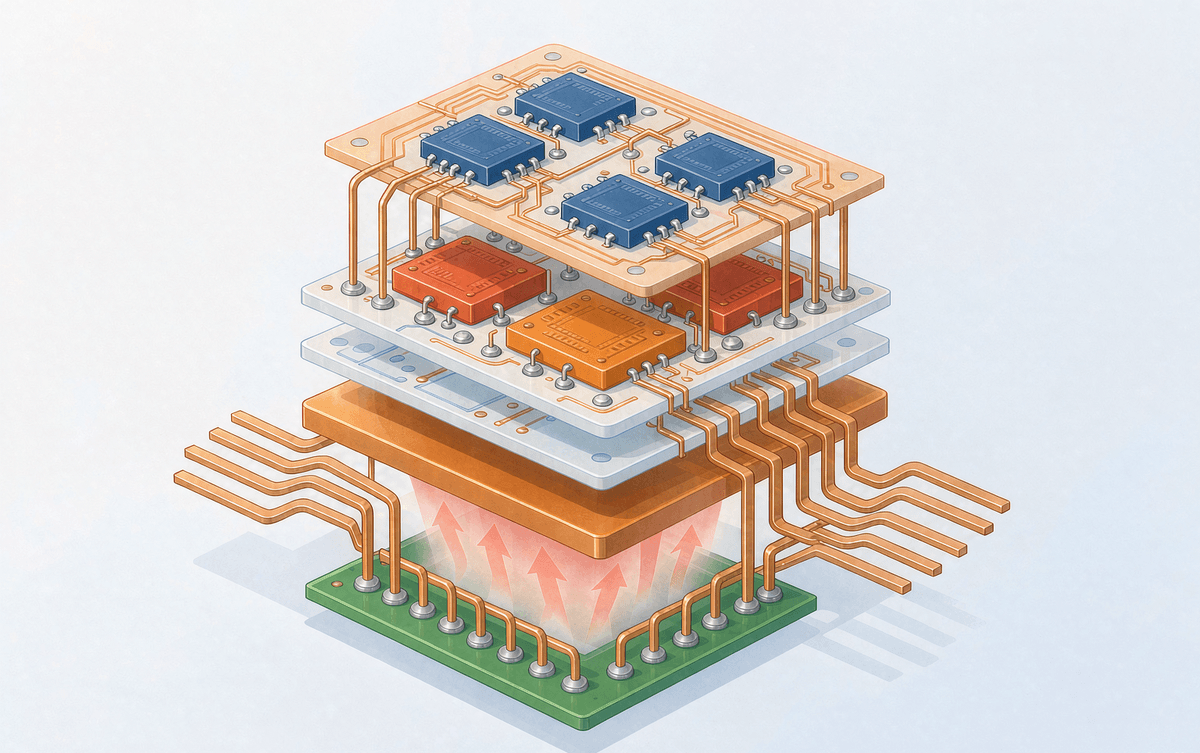
深华颖半导体的 SYIM50C060D2 是一款 600V/50A DIP29 封装 IPM,可用于电机驱动等功率转换应用。该产品采用 DBC(Direct Bonded Copper,覆铜陶瓷基板)作为功率器件承载基板,为功率器件提供电气绝缘和散热路径;驱动 IC 部分采用 PCB 基板,并通过铜框架引出相应电气引脚。这种结构把功率级和驱动部分集成在一个相对紧凑的模块里,能减少功率级周围的外围器件,也让 PCB 安装更直接。
不过,某颗 IPM 是否适合某个机械臂关节,仍要回到实际电机和驱动条件确认,关键参数包括:
- DC-Link 电压
- 电机额定电流与峰值电流
- PWM 开关频率
- 过载时间
- 散热条件
- 可用安装空间
所以,SYIM50C060D2 不能只按 600V/50A 的标称值来选:加减速周期、峰值转矩、过载工况、开关频率和热环境这组完整的工作剖面才是决定因素。机械臂功率级怎么搭,可以参考面向工业机械臂的 600V IPM 选型;从分立方案切到 IPM 的成本账见什么时候值得切换到 IPM。
四、总结
对机械臂伺服驱动来说,IPM 主要承担三相逆变、栅极驱动和功率级保护,它的价值核心是集成:把功率开关、驱动和保护电路放进同一个模块,帮工程师做出更紧凑、更可靠的驱动器,同时省掉一部分外围电路。但也要清楚,IPM 并不是决定机械臂性能的唯一因素——最终的驱动性能还与 MCU/DSP、电机控制算法、编码器、功率板布局、散热设计以及电机本身密切相关。
选型时建议从实际工况出发,把母线电压、连续电流、峰值电流、开关频率、过载能力、导通与开关损耗、热阻参数、保护功能和封装尺寸作为一个整体来评估:空间有限的机器人关节,封装尺寸和热管理往往是主要约束;大功率工业机械臂,则更要关注电流能力、功率损耗和整体散热——PCB 侧的取舍可以参考围绕 IPM 热性能优化 PCB 设计。
如果你正在为机械臂、机器人关节、PMSM 伺服电机或多轴伺服系统选 IPM,深华颖半导体可以按你的应用需求提供对应型号和技术参数(info@shysemi.com)。
